


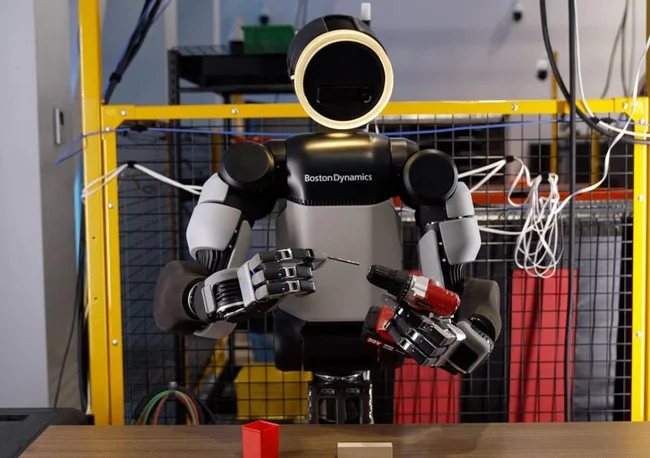
Boston Dynamics показала новую кисть для гуманоидного робота Atlas. Она четырёхпалая, с 13 степенями свободы. У прежней версии их было 7, и она лишь захватывала предметы, а новая позволяет ими манипулировать.
Кисть сопоставима по размеру с человеческой, ведь Atlas должен работать в пространствах для людей, но удерживает до 45 кг. Проприоцепция сообщает о положении руки, а тактильные датчики ловят даже лёгкие касания.
Сохранён противостоящий большой палец. Приводы в пальцах полностью герметичны, кабели через суставы не проходят.
Инженеры решили, что мизинец не даст преимуществ, и даже сутки проходили со скреплёнными скотчем безымянным пальцем и мизинцем. Кисть делает захват «щепотью», захват тремя пальцами и работает с дрелями, шуруповёртами и шлифмашинами.
При проектировании нужно балансировать ловкость, силу, надёжность, цену, ремонтопригодность и чувствительность, а эти качества могут конфликтовать. Кисть должна выдерживать промышленную эксплуатацию и подходить для массового производства.
Обучения по движениям человека в перчатке недостаточно: нужен контроль положения и тактильной обратной связи в реальном времени. Поэтому выбрано обучение с подкреплением в симуляции с переносом на робота. Первые успехи уже есть.
Ловкость нужна не для копирования человека, а для работы в непредсказуемой среде: с инструментами, гибкими кабелями, предметами в таре. Универсальную руку создать не получится, так как разным сценариям нужны взаимоисключающие свойства.