


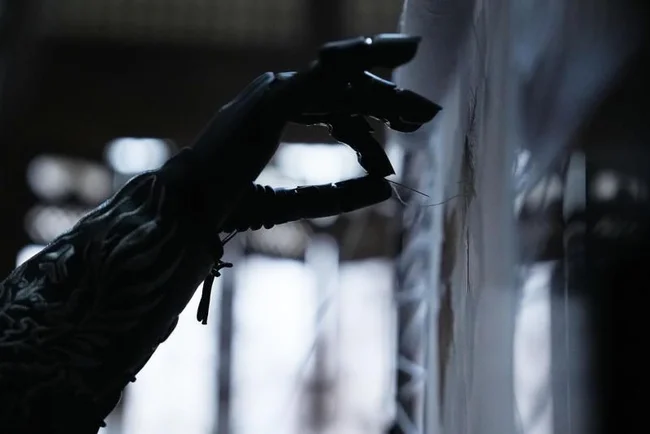
Компания Agilink, принадлежащая китайскому робототехническому гиганту AgiBot, пригласила мастера сучжоуской вышивки Фу Сянхун обучить роботизированную руку OmniHand 3 Ultra.
Рука освоила разделение шёлковой нити, вдевание нитки в иголку, натяжку ткани на пяльцы и выполнение стежков. Этому ремеслу более 2500 лет.
Самый сложный этап — разделить шёлковую нить на 16 волокон. Один палец разделяет, остальные держат натяжение, а кончики пальцев всё время касаются нити, чтобы она аккуратно закручивалась.
Как устроено осязание
Оптические сенсоры в кончиках пальцев отслеживают малейшие изменения поверхности контакта, словно камера смотрит на внутреннюю сторону подушечки.
Они измеряют усилие по трём осям и фиксируют деформации от 0,08 мм, поэтому рука отличает скольжение от простого касания.
В ладонь встроен 300-точечный контактный сенсор.
AgiBot не уточнила, какая модель показана на видео. Внешне она идентична OmniHand 3 Ultra-M.
Характеристики OmniHand 3 Ultra-M
масса 630 г, сопоставима с человеческой рукой;
прямой привод: между мотором и суставом нет сухожилий и промежуточных механизмов;
надёжно удерживает предметы до 3 кг и поднимает грузы до 8 кг;
цикл раскрытия и закрытия около 0,3 с;
точность повторения движения около 0,2 мм.
Эксперимент показывает ключевую проблему гуманоидных роботов. Даже со зрением и подвижностью робот без точного контроля усилия рискует что-то сломать или травмировать человека.
Кисти с такими навыками могут стать ключевым фактором внедрения гуманоидных роботов в повседневную жизнь.