


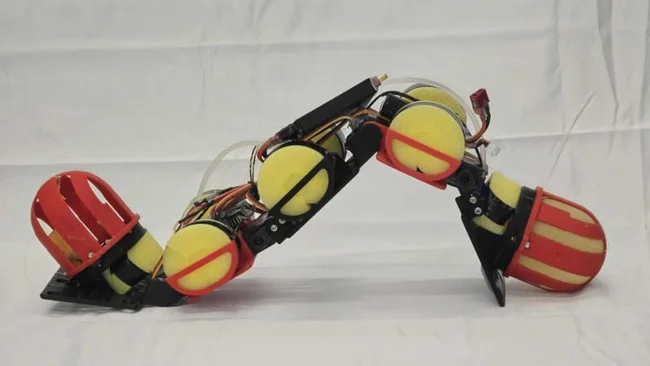
Инженеры Инженерной школы Тандона при Нью-Йоркском университете создали робота WorMa (от worm — «червь» и mass — «масса»). Он умеет передвигаться и в воде, и на суше за счёт перекачки воды внутри корпуса.
Устройство: пять сегментов и четыре подвижных сочленения, длина 50 см, масса чуть более 1 кг. Почти треть массы — вода в двух резервуарах в голове и хвосте. Насос в центре перекачивает 300 г воды и смещает центр масс.
Как это работает:
на подъёме вода уходит в голову, нагрузка на передок растёт, сцепление улучшается — робот берёт уклон до 19,5°;
в воде масса смещается в хвост, и робот плывёт на 26 % быстрее, чем без перераспределения веса;
при выходе на берег вода снова переходит в голову, и передняя секция подтягивает корпус.
Сложнее всего робот преодолевает ступени, вес приходится перераспределять постоянно. Сначала вода идёт вперёд для сцепления, затем назад, чтобы голова поднялась и легла на край ступени. После этого вода снова уходит вперёд, и подтягивается хвост. Так WorMa берёт ступени до 15 см.
Сейчас у робота нет сенсоров для распознавания поверхности, поэтому вес перераспределяется внешней командой. Авторы хотят ускорить насос и повысить автономность. С датчиками робот сможет сам распределять вес и двигаться почти полностью самостоятельно.